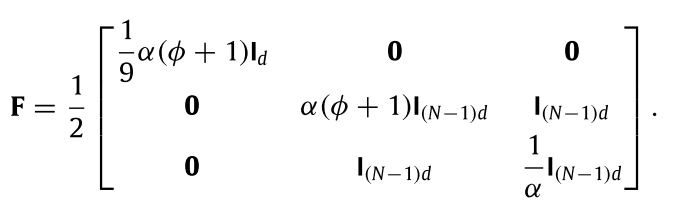写在前面
原论文:Distributed convex optimization via continuous-time coordination algorithms with discrete-time communication.
上一篇博客:【论文笔记】标准正交基和投影在分布式凸优化中的应用
本文还是Kia 2015这篇论文的笔记,之前写过一篇关于正交化的笔记,本以为不会再看这篇文章了,没想到有一天会继续填坑。最近在做有向图的分布式优化算法,所以把这篇又捡了起来。
分布式算法
令Π = I n − 1 n 1 n 1 n T \Pi=I_n-\frac{1}{n}1_n 1_n^T Π = I n − n 1 1 n 1 n T r ∈ R n r\in\mathbb R^n r ∈ R n R ∈ R n × ( n − 1 ) R\in\mathbb R^{n\times (n-1)} R ∈ R n × ( n − 1 )
r = 1 n 1 n , r T R = 0 , R T R = I n − 1 , R R T = Π n 。 ( 1 ) r=\frac{1}{\sqrt{n}} 1_n,\,r^TR= 0,\,R^TR=I_{n-1},\,RR^T=\Pi_n。\qquad (1)
r = n 1 1 n , r T R = 0 , R T R = I n − 1 , R R T = Π n 。 ( 1 )
对每个智能体给定一个代价函数f i ( x i ) f_i(x_i) f i ( x i ) m ‾ \underline m m m ˉ \bar m m ˉ ∇ f ( x ) = [ ∇ f 1 T ( x 1 ) , ⋯ , ∇ f n T ( x n ) ] T \nabla f(x)=[\nabla f_1^T(x_1),\cdots,\nabla f_n^T(x_n)]^T ∇ f ( x ) = [ ∇ f 1 T ( x 1 ) , ⋯ , ∇ f n T ( x n ) ] T
定义图G \mathcal G G L L L
v ˙ = α β L x , x ˙ = − α ∇ f ( x ) − β L x − v , ( 2 ) \begin{aligned}
\dot v&=\alpha\beta Lx,\\
\dot x&=-\alpha\nabla f(x)-\beta Lx-v,
\end{aligned}\qquad (2)
v ˙ x ˙ = α β L x , = − α ∇ f ( x ) − β L x − v , ( 2 )
其中1 n T v ( 0 ) = 0 1_n^Tv(0)=0 1 n T v ( 0 ) = 0 1 n T v ˙ = 0 1_n^T\dot v=0 1 n T v ˙ = 0 1 n T v ( t ) = 1 n T v ( 0 ) = 0 1_n^Tv(t)=1_n^Tv(0)=0 1 n T v ( t ) = 1 n T v ( 0 ) = 0 r T v = 0 r^Tv=0 r T v = 0
平衡图收敛性证明
定义P = [ r , R ] P=[r,R] P = [ r , R ] R n \mathbb R^n R n P P P
P T P = P P T = I n , R T P = [ 0 n − 1 , I n − 1 ] , Π P = R R T P = R [ 0 n − 1 , I n − 1 ] = [ 0 n − 1 , R ] 。 ( 3 ) P^TP=PP^T=I_n,\,R^TP=[0_{n-1},I_{n-1}],\, \Pi P=RR^TP=R[0_{n-1},I_{n-1}]=[0_{n-1},R]。\qquad (3)
P T P = P P T = I n , R T P = [ 0 n − 1 , I n − 1 ] , Π P = R R T P = R [ 0 n − 1 , I n − 1 ] = [ 0 n − 1 , R ] 。 ( 3 )
定义( x ˉ , v ˉ ) (\bar x,\bar v) ( x ˉ , v ˉ )
0 = α β L x ˉ , 0 = − α ∇ f ( x ˉ ) − β L x ˉ − v ˉ 。 ( 4 ) \begin{aligned}
0&=\alpha\beta L\bar x,\\
0&=-\alpha\nabla f(\bar x)-\beta L\bar x-\bar v。
\end{aligned}\qquad (4)
0 0 = α β L x ˉ , = − α ∇ f ( x ˉ ) − β L x ˉ − v ˉ 。 ( 4 )
由(4)可知,x ˉ i = x ∗ ∈ R d \bar x_i=x^*\in\mathbb R^d x ˉ i = x ∗ ∈ R d v ˉ i = − α ∇ f i ( x ∗ ) = − α ∇ f i ( x ˉ i ) \bar v_i=-\alpha\nabla f_i(x^*)=-\alpha\nabla f_i(\bar x_i) v ˉ i = − α ∇ f i ( x ∗ ) = − α ∇ f i ( x ˉ i )
为证明平衡点的稳定,定义坐标变换
u = v − v ˉ , y = x − x ˉ , u = ( P ⊗ I d ) w , y = ( P ⊗ I d ) z 。 ( 5 ) \begin{aligned}
u&=v-\bar v,\,&y &=x-\bar x,\\
u&=(P\otimes I_d)w,\,&y&=(P\otimes I_d)z。
\end{aligned}\qquad (5)
u u = v − v ˉ , = ( P ⊗ I d ) w , y y = x − x ˉ , = ( P ⊗ I d ) z 。 ( 5 )
由于拉普拉斯矩阵的性质,P T L P = diag ( 0 , R T L R ) P^TLP=\operatorname{diag}( 0,R^TLR) P T L P = d i a g ( 0 , R T L R ) 简介起见,后面的R R R P P P L L L
由(1)(5)可知,w 1 = r T P w = r T u = r T ( v − v ˉ ) = r T v ˉ w_1=r^TPw=r^Tu=r^T(v-\bar v)=r^T\bar v w 1 = r T P w = r T u = r T ( v − v ˉ ) = r T v ˉ z 1 = r T P z = r T y = r T ( x − x ˉ ) z_1=r^TPz=r^Ty=r^T(x-\bar x) z 1 = r T P z = r T y = r T ( x − x ˉ )
由(3)可知,w 2 : n = R T P w = R T ( v − v ˉ ) w_{2:n}=R^TPw=R^T(v-\bar v) w 2 : n = R T P w = R T ( v − v ˉ ) z 2 : n = R T P z = R T ( x − x ˉ ) z_{2:n}=R^TPz=R^T(x-\bar x) z 2 : n = R T P z = R T ( x − x ˉ )
定义h = ∇ f ( y + x ˉ ) − ∇ f ( x ˉ ) h=\nabla f(y+\bar x)-\nabla f(\bar x) h = ∇ f ( y + x ˉ ) − ∇ f ( x ˉ ) P T P^T P T
w ˙ 1 = 0 , w ˙ 2 : n = α β R T L R z 2 : n , z ˙ 1 = − α r T ∇ f ( x ) = − α r T h , z ˙ 2 : n = − α R T ( ∇ f ( x ) − ∇ f ( x ˉ ) ) − β R T L R z 2 : n − R T ( v − v ˉ ) = − α R T h − β R T L R z 2 : n − w 2 : n 。 \begin{aligned}
\dot w_1&=0,\\
\dot w_{2:n}&=\alpha\beta R^TLRz_{2:n},\\
\dot z_1&=-\alpha r^T\nabla f(x)=-\alpha r^Th,\\
\dot z_{2:n}&=-\alpha R^T(\nabla f(x)-\nabla f(\bar x))-\beta R^TLRz_{2:n}-R^T(v-\bar v)\\
&=-\alpha R^Th-\beta R^TLRz_{2:n}-w_{2:n}。
\end{aligned}
w ˙ 1 w ˙ 2 : n z ˙ 1 z ˙ 2 : n = 0 , = α β R T L R z 2 : n , = − α r T ∇ f ( x ) = − α r T h , = − α R T ( ∇ f ( x ) − ∇ f ( x ˉ ) ) − β R T L R z 2 : n − R T ( v − v ˉ ) = − α R T h − β R T L R z 2 : n − w 2 : n 。
考虑李雅普诺夫函数
V ( z , w 2 : n ) = 1 18 α ( ϕ + 1 ) z 1 T z 1 + ϕ α 2 z 2 : n T z 2 : n + 1 2 α ( α z 2 : n + w 2 : n ) T ( α z 2 : n + w 2 : n ) , V(z,w_{2:n})=\frac{1}{18}\alpha (\phi+1)z_1^Tz_1+\frac{\phi\alpha}{2}z_{2:n}^Tz_{2:n}+\frac{1}{2\alpha}(\alpha z_{2:n}+w_{2:n})^T(\alpha z_{2:n}+w_{2:n}),
V ( z , w 2 : n ) = 1 8 1 α ( ϕ + 1 ) z 1 T z 1 + 2 ϕ α z 2 : n T z 2 : n + 2 α 1 ( α z 2 : n + w 2 : n ) T ( α z 2 : n + w 2 : n ) ,
其中ϕ > max { 4 m ˉ − 1 , 0 } \phi>\max\{4\bar m-1,0\} ϕ > max { 4 m ˉ − 1 , 0 } V V V V ≤ λ ˉ F ∥ p ∥ 2 V\leq \bar \lambda_F\|p\|^2 V ≤ λ ˉ F ∥ p ∥ 2 p = [ z T , w 2 : n T ] T p=[z^T,w_{2:n}^T]^T p = [ z T , w 2 : n T ] T λ ˉ F \bar \lambda_F λ ˉ F
对时间求导得
V ˙ = − 1 9 α 2 ( ϕ + 1 ) z 1 T r T h + ϕ α z 2 : n T ( − α R T h − β R T L R z 2 : n − w 2 : n ) + ( α z 2 : n + w 2 : n ) T ( − α R T h − β R T L R z 2 : n − w 2 : n + β R T L R z 2 : n ) = − 1 9 α 2 ( ϕ + 1 ) z T P T h − 7 16 w 2 : n T w 2 : n − ϕ α β z 2 : n T R T L R z 2 : n − 8 9 α 2 ( ϕ + 1 ) z 2 : n T R T h − α ( ϕ + 1 ) z 2 : n T w 2 : n − α w 2 : n T R T h − 9 16 w 2 : n T w 2 : n = − 1 9 α 2 ( ϕ + 1 ) y T h − 7 16 w 2 : n T w 2 : n − ϕ α β z 2 : n T R T L s R z 2 : n + 4 9 α 2 ∥ R T h ∥ 2 + 4 9 α 2 ( ϕ + 1 ) 2 z 2 : n T z 2 : n − ∥ 3 4 w 2 : n + 2 3 α R T h + 2 3 α ( ϕ + 1 ) z 2 : n ∥ 2 \begin{aligned}
\dot V&=-\frac{1}{9}\alpha^2 (\phi+1)z_1^Tr^Th+\phi\alpha z_{2:n}^T(-\alpha R^Th-\beta R^TLRz_{2:n}-w_{2:n})\\
&\quad+(\alpha z_{2:n}+w_{2:n})^T(-\alpha R^Th-\beta R^TLRz_{2:n}-w_{2:n}+\beta R^TLRz_{2:n})\\
&=-\frac{1}{9}\alpha^2 (\phi+1)z^TP^Th-\frac{7}{16}w_{2:n}^Tw_{2:n}-\phi\alpha \beta z_{2:n}^TR^TLRz_{2:n}\\
&\quad-\frac{8}{9}\alpha^2 (\phi+1)z_{2:n}^TR^Th-\alpha (\phi+1)z_{2:n}^Tw_{2:n}-\alpha w_{2:n}^TR^Th-\frac{9}{16}w_{2:n}^Tw_{2:n}\\
&=-\frac{1}{9}\alpha^2 (\phi+1)y^Th-\frac{7}{16}w_{2:n}^Tw_{2:n}-\phi\alpha \beta z_{2:n}^TR^TL_sRz_{2:n}\\
&\quad+\frac{4}{9}\alpha^2\|R^Th\|^2+\frac{4}{9}\alpha^2(\phi+1)^2z_{2:n}^Tz_{2:n}-\|\frac{3}{4}w_{2:n}+\frac{2}{3}\alpha R^Th+\frac{2}{3}\alpha(\phi+1)z_{2:n}\|^2\\
\end{aligned}
V ˙ = − 9 1 α 2 ( ϕ + 1 ) z 1 T r T h + ϕ α z 2 : n T ( − α R T h − β R T L R z 2 : n − w 2 : n ) + ( α z 2 : n + w 2 : n ) T ( − α R T h − β R T L R z 2 : n − w 2 : n + β R T L R z 2 : n ) = − 9 1 α 2 ( ϕ + 1 ) z T P T h − 1 6 7 w 2 : n T w 2 : n − ϕ α β z 2 : n T R T L R z 2 : n − 9 8 α 2 ( ϕ + 1 ) z 2 : n T R T h − α ( ϕ + 1 ) z 2 : n T w 2 : n − α w 2 : n T R T h − 1 6 9 w 2 : n T w 2 : n = − 9 1 α 2 ( ϕ + 1 ) y T h − 1 6 7 w 2 : n T w 2 : n − ϕ α β z 2 : n T R T L s R z 2 : n + 9 4 α 2 ∥ R T h ∥ 2 + 9 4 α 2 ( ϕ + 1 ) 2 z 2 : n T z 2 : n − ∥ 4 3 w 2 : n + 3 2 α R T h + 3 2 α ( ϕ + 1 ) z 2 : n ∥ 2
由于∥ R ∥ = 1 \|R\|=1 ∥ R ∥ = 1 ∥ z ∥ = ∥ y ∥ \|z\|=\|y\| ∥ z ∥ = ∥ y ∥
∥ R T h ∥ 2 ≤ ∥ h ∥ 2 ≤ m ˉ y T h , y T h ≥ m ‾ ∥ y ∥ 2 = m ‾ ∥ z ∥ 2 . \begin{aligned}
&\|R^Th\|^2\leq \|h\|^2\leq \bar my^Th,\\
&y^Th\geq \underline m\|y\|^2=\underline m\|z\|^2.
\end{aligned}
∥ R T h ∥ 2 ≤ ∥ h ∥ 2 ≤ m ˉ y T h , y T h ≥ m ∥ y ∥ 2 = m ∥ z ∥ 2 .
代入V ˙ \dot V V ˙
V ˙ ≤ − 1 9 α 2 ( ( ϕ + 1 ) − 4 m ˉ ) m ‾ z T z − 7 16 w 2 : n T w 2 : n − ϕ α β λ 2 z 2 : n T z 2 : n + 4 9 α 2 ( ϕ + 1 ) 2 z 2 : n T z 2 : n − ∥ 3 4 w 2 : n + 2 3 α R T h + 2 3 α ( ϕ + 1 ) z 2 : n ∥ 2 \begin{aligned}
\dot V&\leq-\frac{1}{9}\alpha^2 ((\phi+1)-4\bar m)\underline m z^Tz-\frac{7}{16}w_{2:n}^Tw_{2:n}-\phi\alpha \beta \lambda_2 z_{2:n}^Tz_{2:n}\\
&\quad+\frac{4}{9}\alpha^2(\phi+1)^2z_{2:n}^Tz_{2:n}-\|\frac{3}{4}w_{2:n}+\frac{2}{3}\alpha R^Th+\frac{2}{3}\alpha(\phi+1)z_{2:n}\|^2\\
\end{aligned}
V ˙ ≤ − 9 1 α 2 ( ( ϕ + 1 ) − 4 m ˉ ) m z T z − 1 6 7 w 2 : n T w 2 : n − ϕ α β λ 2 z 2 : n T z 2 : n + 9 4 α 2 ( ϕ + 1 ) 2 z 2 : n T z 2 : n − ∥ 4 3 w 2 : n + 3 2 α R T h + 3 2 α ( ϕ + 1 ) z 2 : n ∥ 2
因此V ˙ < − min { 7 16 , 1 9 γ } ∥ p ∥ 2 < 0 \dot V<-\min\{\frac{7}{16},\frac{1}{9}\gamma \}\|p\|^2<0 V ˙ < − min { 1 6 7 , 9 1 γ } ∥ p ∥ 2 < 0 7 16 \frac{7}{16} 1 6 7 w 2 : n T w 2 : n w_{2:n}^Tw_{2:n} w 2 : n T w 2 : n 1 9 γ \frac{1}{9}\gamma 9 1 γ z 2 : n T z 2 : n z_{2:n}^Tz_{2:n} z 2 : n T z 2 : n γ \gamma γ